機器人把插頭移到插座前,看起來已經完成最困難的定位;但真正決定工作成敗的,往往是接觸之後那一小段動作。角度略有偏差,插頭就可能卡住;控制器若仍堅持走完原定路徑,精準的定位反而轉化成持續增加的推力。這個例子說明,位置正確並不等於動作正確,接觸世界需要另一套判斷。
力覺讓機器知道自己正在承受與施加多少力量,也讓「柔順」從機構特性變成可以設計、調整與驗證的控制能力。當協作型與人形機器人開始拿取工具、推門、扶持物件,感測器的作用便不只是回報負載,而是把外部世界的反作用帶回控制迴路。會做動作之後,還要懂得在阻力面前改變動作,機器人才可能真正拿捏分寸。
接觸改變了控制問題
傳統 Position Control 以目標位置與實際位置的差異驅動馬達。對於自由空間中的搬運,只要機構與模型足夠準確,這種方式可以提供穩定、快速的軌跡追蹤。然而,當末端碰到工件,位置誤差不再只是「還沒到位」,也可能代表外界根本不允許它繼續前進。控制器若無法分辨,就會把增加驅動力當成解決問題的方法。
接觸力量與環境剛性密切相關。用簡化彈簧模型說明,相同的壓入量,在軟墊與金屬治具上會形成非常不同的反作用力。即使位置誤差只有很小一段,遇到高剛性結構仍可能產生明顯負載。這不表示位置控制失去價值,而是它需要與接觸狀態結合:自由移動時追求軌跡,接觸後則依工作目的限制或調整力量。
工件差異不能全部交給治具吸收
研磨要求工具沿表面移動,同時維持合適的接觸力;裝配要求零件接合,也要判斷卡住或偏斜;開門需要沿鉸鏈允許的方向運動,而不是把門把拉成一條直線。拿雞蛋則既要防止滑落,也不能讓局部壓力過大。這些動作的共同點,是必須依接觸回饋修正,不可能只靠事先錄好的座標處理所有變化。
協作型與人形機器人面對的變化更大。人會移動工件、改變握持位置,也可能在動作途中介入。Compliance 所指的柔順能力,就是讓機器對外力呈現適當的退讓與動態反應;它可以來自彈性元件,也可以由控制器塑造,通常需要兩者配合。柔順不等於無力,更不是把所有增益調低,因為工具仍要穩定、物件仍要拿牢。
從精準到位走向安全互動,也改變驗收方式。除了檢查最後位置,還要觀察接觸過程中的峰值力、振動、退讓時間與失敗恢復。一次成功插接不能代表系統已掌握裝配;它必須在合理的零件公差、摩擦與初始偏差下維持可接受表現,並在無法完成時停止加力。對人而言,「做不到時會停下來」本身就是重要能力。
以插接作業來說,合理程序可以先由視覺定位,以較低速度接近,再依力矩變化判斷是否偏斜。如果接觸力量增加但插入深度沒有進展,系統應停止推進、退回並重新對位,而不是把更大推力當作唯一解法。這套邏輯不一定需要複雜AI,卻需要可靠量測、明確狀態判定與可恢復的動作程序。力覺使這些條件有機會被直接觀察。
從經濟效益看,增加感測器未必只是增加成本。若它能降低對精密治具的依賴、縮短換線調整或減少損壞,就可能改善整體生產效益。不過,這必須以相同工件條件下的導入前後結果比較,不能只把感測功能列得更多就宣稱更划算。感測價值最終應落在任務品質與維護負擔,而非單一元件的技術展示。
不同位置回答不同問題
關節扭矩感測器量測傳動鏈上的受扭狀態,編碼器回報角度,馬達電流感測提供驅動負載的線索。三者組合,可協助估計機器人自身運動與外部作用。手腕六軸力/扭力感測器則集中觀察末端工具的合力與合力矩,對插接、研磨及手動引導尤其直接。它們不是同一種感測器換個位置,而是具有不同的力學觀測範圍。
腳底的力與壓力資訊,用來理解支撐接觸、負載轉移與接觸中心;若要處理側向滑動,還需考慮剪切力或其他動態估計。手指則在乎更小的作用力、接觸位置與局部變化,通常需要力感測與觸覺共同配合。用一個手腕讀值無法完整推回所有指尖的受力,也不能僅靠腳底垂直負載就宣稱掌握全部步態狀態。
量程與靈敏度是任務選擇
承受機身重量的感測器,必須兼顧大負載與落腳衝擊;指尖量測則希望分辨較細的接觸變化。量程太小容易飽和甚至損傷,量程過大又可能使微弱訊號淹沒在雜訊中。頻寬、解析度、過載能力與體積也彼此牽動:為了產生較明顯形變而做得柔軟的結構,可能改變機構剛性與共振特性,不能只挑最敏感的規格。
人形機器人的多點力覺架構,應先從可能發生接觸的位置與風險設計。肩肘關節有助辨識手臂受到外力,手腕理解工具負載,指尖觀察抓取狀態,腳底則支援平衡。某處的外力是否能被看見,也取決於感測器前後的機械路徑。若碰撞發生在手腕感測器上游的前臂,末端感測器未必能提供完整資訊。
多點資料還必須使用一致的時間、單位與座標。工具重量、重心與加速度會共同出現在感測訊號裡,不能把所有變化都判成外部碰撞。當機器人手持長工具轉動時,重力力矩隨姿態改變;若補償仍沿用短夾爪的參數,系統就可能誤報或漏報。力覺因此需要與機器人的幾何、質量及運動模型共同運作。
腳底的接觸也提醒我們,總力與分布各有用途。兩個不同的站姿可能承受相同重量,接觸中心與邊緣負載卻不同,代表穩定程度不一樣。對手掌而言也是如此:合力相近的兩次抓取,可能一次由指腹穩定支撐,另一次只靠指尖邊緣。多點力覺與觸覺的分工,應從這種可觀測資訊的差異建立,而非把兩者視為可互換的名稱。
六個分量來自同一個受力結構
六軸量測包含 Fx、Fy、Fz 三個方向的力,以及 Tx、Ty、Tz 三個方向的力矩。力矩既可能來自旋轉作用,也可能由偏離感測中心的力量產生。因此,安裝位置與工具作用點改變時,讀值必須進行座標及力矩轉換,不能只交換軸名稱。這也是為何一顆精度很好的感測器,安裝與補償不當後,仍會在系統中呈現不準確的結果。
常見應變式設計讓彈性體受力產生微小變形,再由應變規與橋式電路轉為電訊號。金屬箔應變規與半導體壓阻元件都可用於此類量測,但靈敏度、溫度特性與製造方式不同。電容式藉電極間幾何改變量測位移;壓電式對動態變化具有優勢,長時間靜態量測則須考慮電荷漏失與電路特性;光學式可利用光路或波長變化感受形變。
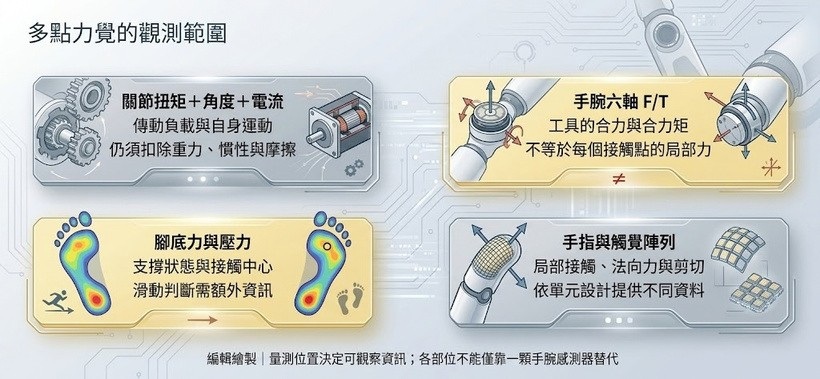
關節、手腕、腳底與手指分別量測不同的力學狀態,需由系統模型與時間同步整合。
|
MEMS是微機電製造與結構整合的方法,不是與壓阻、電容完全互斥的轉換原理。實際產品可能是 MEMS電容式,或 MEMS 壓阻式。判斷技術路線時,應分開看感測原理、承力結構與製程,否則容易把同一項技術重複分類。最終選擇仍取決於載荷、剛性、漂移、封裝及成本,而不是哪一個名詞聽起來更新。
解耦與校正構成真正門檻
受力結構通常不會讓每個電訊號只對應一個方向,單一方向施力也可能同時改變多個通道,這就是多軸耦合的來源。校正要利用已知載荷建立訊號與六軸輸出間的關係,再以矩陣等方法解耦。若結構在大負載下呈現非線性,或溫度改變各通道靈敏度,單一常數矩陣可能不足,還需要更細緻的補償與測試。
漂移則包括溫度造成的零點與增益變動,以及時間、材料蠕變和裝配應力的影響。開機歸零可以消除某些初始偏移,卻不能修復增益變化,更不能在已承受未知外力時隨意歸零。對連續作業設備而言,能否辨認「沒有外力的參考狀態」,往往與感測器本身的解析度同樣重要。維修後重新校正也應視為正常生命週期的一部分。
取樣率必須與可用頻寬區分。快速讀出慢速或重度濾波的訊號,不會讓系統突然看見更快的接觸;反之,保留大量高頻雜訊,也可能讓控制器誤動作。設計者要一起評估感測結構、類比濾波、ADC、通訊及控制週期,找出整段路徑的延遲。真正影響動態控制的是可用資訊何時到達,而不是封包發送得多快。
ATI 的 Mini45 產品資料,除了列出六軸量程,也明列解析度、剛性、共振與不同校正配置,並說明量測載荷須維持在各軸允許範圍內。這類資料呈現成熟供應商的競爭門檻:產品不只是一塊承力金屬與讀值電路,還包含可追溯的校正、安裝條件和複合負載的使用邊界。不同規格不能只擷取一個最高數字比較。
智慧 F/T 感測器進一步整合 MCU、溫度補償、診斷及通訊介面,可降低系統商自行處理低階訊號的負擔。然而,封裝內電子電路也帶來自熱與軟體版本管理。客戶需要知道資料是否已濾波、時間戳記代表哪個時刻,以及補償表是否與這顆感測器相符。數位化的價值,是讓可信量測更容易使用,而不是把量測條件藏起來。
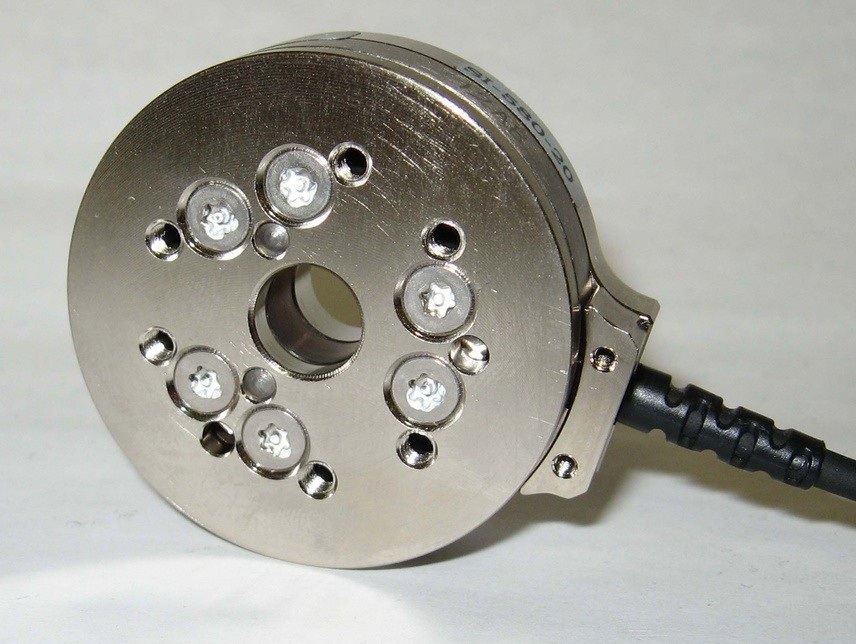
ATI Mini45-E 六軸力/扭力感測器原廠產品照。中心通孔及低高度結構反映工具整合需求;非新聞現場照片。來源:ATI Industrial Automation,Mini45 六軸力/扭力感測器產品資料
|
程現場還需要區別歸零、校正與驗證。歸零是在特定狀態下扣除偏移;校正建立輸出與參考載荷的關係;驗證則檢查產品是否仍符合指定性能。三者不能互相取代。若每次讀值不對就重新歸零,可能把結構損傷或溫度異常掩蓋掉。可靠的產品應留下必要紀錄,讓維護人員知道偏移是正常變化還是故障徵兆。
校正資料也不宜只含單軸加載。機器人的工具常同時承受推力、側向力與力矩,複合負載可能接近結構的限制。採購者應詢問可用負載範圍、交叉軸誤差與超載後的處理方式,並檢查自身任務是否超出規定。超載承受能力不等於在超載範圍內仍保有正常量測精度,這是讀取規格時必須守住的區別。
表一 力/扭力量測的技術分工|
路線 |
可用特性 |
主要限制 |
|
應變/壓阻 |
可量靜態與動態負載 |
彈性體、溫度、貼合與校正影響結果 |
|
電容 |
由幾何形變取得訊號 |
寄生效應、讀出與封裝要求 |
|
壓電 |
適合快速受力與振動 |
長時間靜態量測受漏電等條件限制 |
|
光學 |
以光路或波長讀取形變 |
光學整合、成本與環境補償 |
|
MEMS |
微型結構與製程整合 |
屬製造架構,可結合壓阻或電容 |
關節正在成為感知模組
高自由度機器人需要知道每個關節的位置,也需要掌握負載與傳動狀態。整合式 Robot Joint 把馬達、減速機、煞車、編碼器、驅動器與扭矩感測一起設計,可以縮短配線並改善模組化,但同時把散熱、磁場干擾與機械公差集中到有限空間。感測器不再是總裝最後才加入的附件,而是關節設計一開始就必須決定的結構。
Hall 與其他磁性感測可用來讀取轉子位置或磁體位移;感應式編碼也可藉電磁耦合取得角度資訊。這些元件首先提供的是位置或位移,若要量測扭矩,還需要已知彈性結構與校正關係,把受力造成的形變轉成力矩。不能因為關節裝有磁性編碼器,就認定它已經具備直接扭矩量測能力。
電流估力有價值也有盲點
對馬達而言,電流與電磁扭矩存在模型關係,因此電流感測是低成本負載估計的重要來源。但從馬達軸到關節輸出端,中間還有減速機效率、摩擦、背隙、轉動慣量與溫度變化。空載加速時也會需要電流,靜止時則可能因摩擦而掩蓋小外力。若把電流直接當作接觸力,就可能把自身動態誤認為外部作用。
經過辨識與補償的電流估力,適合某些成本敏感或精度要求有限的任務,也能與直接扭矩量測交叉檢查;但能否取代專用感測器,要看整體誤差與失效後果。直接感測也不是萬靈丹,它量到的是安裝截面上的力矩,仍需扣除已知負載。兩種方法的比較,應基於實際工況的可觀測能力,而非單純區分「有感」與「無感」。
手腕 F/T 與關節扭矩感測的分工因此相當清楚:前者提供末端合力與合力矩,後者反映傳動鏈各處負載並支援整體動態控制。兩者互補可提升接觸判斷,但多點、同時且未知位置的接觸,仍可能造成推估不唯一。這種限制也預告了電子皮膚的必要性:知道整條手臂受力,與知道哪一塊表面被碰到,並不是同一件事。
當關節模組大量採用時,還需要建立跨模組的一致性。相同型號若有不同摩擦與扭矩偏移,整機控制器便可能需要逐關節調整。模組供應商可以提供辨識參數、溫度狀態與校正版本,減少整機廠的整合負擔;整機廠則應確保參數確實對應實際裝配。這種資料交付能力,可能成為模組價格以外的重要差異。
控制力量與塑造反應
Force Control 依實測與目標力量的差異調整動作,適合維持壓力或追蹤受力需求。Impedance Control 則塑造位置、速度與作用力之間的關係,讓機器呈現特定的彈簧、阻尼與慣性行為。Admittance Control 常由外力輸入計算應有的位移或速度,再交給內部運動控制器執行。它們處理的是不同架構下的互動關係,不能只以「都會退讓」概括。
例如,機器人沿桌面擦拭時,垂直方向需要適當柔順以吸收表面高低變化,水平方向則要保持路徑。開門時,沿門的轉動方向可以跟隨,垂直方向卻不宜任意下沉。柔順因而可以分方向、分階段設計,而不是讓整支手臂一律變軟。這種有選擇的反應,才有助於同時維持任務品質與接觸穩定。
懂得收力還要避免失控
Compliant Motion 可以降低部分接觸衝擊,但碰撞結果還取決於速度、有效質量、工具形狀與人體被夾住的可能性。柔順控制並不自動構成整機安全保證。尤其當通訊延遲、感測飽和或控制器增益不當時,原本想模擬柔軟行為的系統,也可能產生振動。設計必須把穩定性與故障反應一起驗證,不能只看手推展示是否順暢。
「收力」也不是任何時候都把扭矩歸零。若機器人正在托住物件,突然失去支撐可能讓物件掉落;若在人形機器人站立時全面撤去關節力量,反而可能跌倒。合理的反應可能是先停止前進、降低接觸力、維持重力補償,再沿可行方向退出。接觸控制需要理解任務狀態,才能選擇對人與物件都合適的退讓方式。
這使控制架構需要分層:較慢的任務規劃決定要完成什麼,較快的運動與力控制決定每一瞬間如何執行,獨立監測再檢查限制是否被突破。Franka 的公開控制介面與範例生態,顯示低階控制、模型與研究工具之間已有可供工程開發利用的連結。但研究控制器能運行,並不等同於某項人機互動應用已完成驗證。
協作製造重視裝配成功率與工件品質;醫療與照護需要考慮人體差異及專業要求;服務機器人則面臨缺乏訓練的使用者。力覺的工程價值在於量化互動狀態,以便控制與驗證,而非提供統一的安全標準。
設計驗證需考慮從無接觸到接觸的瞬間。控制器在自由空間穩定,但接觸高剛性物體時不一定穩定;使用較長或較重工具時,原參數可能不適合。工程團隊應測量轉換過程,觀察峰值與振盪,並確保通訊異常時仍能執行反應。對接觸系統而言,過渡過程即為產品性能。
產業基礎必須轉成完整能力
台灣具備精密加工、馬達、PCB、類比電路、MCU 與半導體製造等相鄰能力,這些都與力覺模組有關。但「零件做得出來」與「量測產品賣得出去」之間,還隔著校正、可靠度與應用整合。承力結構的材料批次、黏著製程、封裝殘餘應力,都可能改變輸出。必須讓製造資料與校正結果連起來,才有機會建立穩定的一致性。
產業分工可從三層切入:元件層提供感測結構與低雜訊讀出;模組層完成承力、溫補、解耦與通訊;關節或整機層則整合動態模型與控制。企業不必每一家都包辦全套,但介面必須清楚,尤其要說明量測精度適用的溫度、負載與安裝條件。若模組更換後只能靠資深工程師重新調整,就仍難以支撐大量部署。
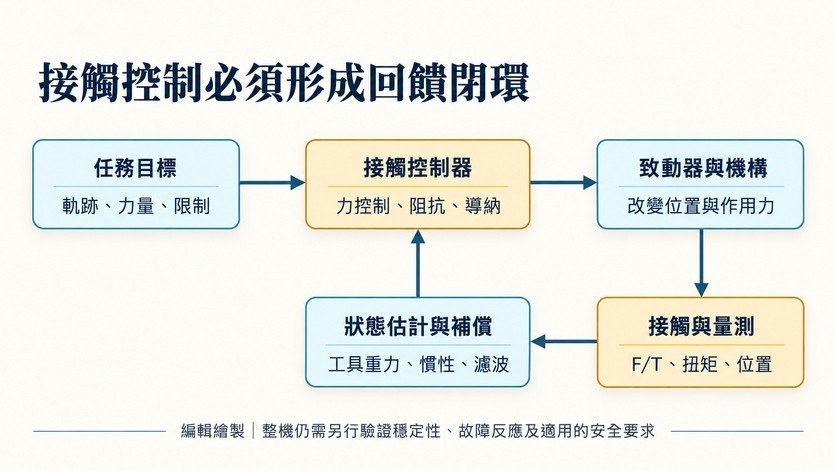
感測必須與補償、控制及致動器形成閉環。讀取頻率之外,整段延遲與接觸穩定性同樣重要。來源:MathWorks,Advanced Robotic Manipulation with Impedance Control
|
國際競爭的核心是可信量測
ATI等既有供應商累積的優勢,包含量測產品、校正方法與系統導入經驗;其他不同路線的力感測供應商,則各自在尺寸、動態響應、介面或整合上競爭。這個市場不能只以售價或外觀判斷高低,也不宜在缺乏一致資料時斷言市占排名。新進者若只複製六軸外型,卻無法提供複合負載下的性能證據,很難取得關鍵應用信任。
從研究機構走向商品化,最容易被低估的是測試成本。一顆原型可在特定方向量到微小力量,不代表數百顆產品在不同溫度、長時間負載與反覆衝擊後仍一致。量產需要自動化校正治具、參考量測、序號追溯與出廠判定,也需要建立故障分析能力。這些工作未必像靈巧手展示那樣吸睛,卻直接決定產品能否被納入客戶設計。
較可行的切入策略,是先選擇明確的接觸任務,例如插接、拋光或手動引導,與機器人及設備業者共同定義性能。以任務成功率、維護時間與壽命內穩定性檢驗成本效益,再把共通能力擴展到其他應用。這比一開始宣稱適用所有人形機器人,更容易形成可重複的訂單與技術累積,也能讓感測規格真正反映客戶需求。
台灣廠商也可透過可更換的標準介面降低導入門檻,但不應只標準化接頭。工具座標、資料更新規則、錯誤代碼、溫度狀態與校正識別,都應成為介面的一部分。當客戶能清楚知道這顆感測器現在量得準不準、能否繼續工作,供應商交付的才是完整量測服務,而不只是隨時輸出六個數值的電子模組。
力覺是否會成為台灣下一個關鍵零組件,答案取決於能否把機械製造與電子量測接起來,再把量測變成可信任的控制依據。機器人走入社會所需的分寸,不是由一句「智能化」自動產生,而是在每次接觸中,辨認阻力、修正行動、保留人的主動權。當供應鏈能對這個過程負責,力覺才不只是新增的一顆感測器,而是機器人產品能力的一部分。