迎合近年來由AI驅動的自駕車科技持續演進,台灣雖然長期缺乏自有燃油/ 電動車品牌與Tire1製造量能,仍可望透過車用資通訊、系統整合跨域應用等,協助加強自駕安全驗證,在更廣泛的智能載具領域扮演要角。
看好自動駕駛運輸市場蘊藏數兆美元的商機,自駕計程車(Robotaxi)或將引領Level 4自動駕駛技術邁向商業化部署。NVIDIA也基於開發自駕車需要訓練AI並導入車輛更新功能,以因應真實世界中多變化的駕駛情境,不斷提供旗下最新模型、工具及藍圖,推動實體AI邁向真實世界。
如NVIDIA執行長黃仁勳在10月甫於德國柏林落幕的GTC開發者大會上演講,也將自動駕駛列為重點發展方向,並且強調:「自動駕駛計程車是機器人與實體AI首個面向大眾市場的應用,正在重新定義人員與貨物的移動方式。」
因為自動駕駛系統在真實多變的動態路況下運行,需要龐大的雲端AI模型訓練能力,以及車端低延遲的推論效能與安全即時反應。NVIDIA Hyperion平台可結合Halos安全作業系統,為合作夥伴提供專為實現完全自動駕駛與最高安全標準而設計的全端自駕計程車平台。協助開發人員快速準備駕駛標註資料、微調感知模型架構,並以閉環方式評估效能,更接近一個所有移動中的事物皆能自主運行的未來。」
系統當中包含:Bolt與Lucid、Mercedes-Benz、福斯商旅及Einride在內的歐洲領先汽車製造商與交通運輸服務業者,正在NVIDIA Hyperion運算平台展示精選的自動駕駛應用案例,展現其在Level 3、Level 4車輛及未來自駕計程車車隊的潛在應用。
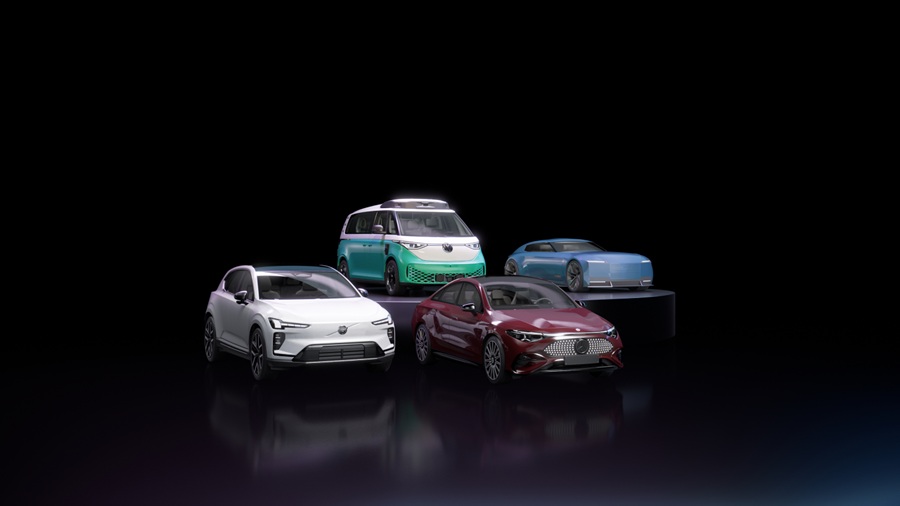
歐洲移動產業領導者採用NVIDIA Hyperion打造安全車輛與自駕計程車車隊。(source:NVIDIA)
|
NVIDIA提供自駕安全平台:加速算力、實體AI與全端安全驗證體系
其中,德國Mercedes-Benz除了已有雙方共同開發的MB.DRIVE ASSIST PRO,屬於Level 2駕駛輔助系統,可協助掌握駕駛人全程注意路況,轉向、煞車及應對複雜的交通場景,即將在德國取得城市點對點(Point-to-Point)駕駛輔助功能的核准。
未來還會擴大與NVIDIA在Hyperion與Alpamayo Stack方面合作,共同推進研發Level 3~4級自動駕駛技術,使車輛在特定道路或環境下,可自行完成駕駛任務,無須人類持續監控。但要投入商業營運,仍須通過安全測試與法規審查,預計2027年上半年在德國開放訂購。
Volvo Cars同時宣布,將在與NVIDIA長達10年的合作基礎上拓展夥伴關係,以Volvo Cars領先業界的車輛安全系統與工程專業知識為基礎,注入百年來累積的真實世界安全研究成果、以人為本的理念。
Volvo Cars總裁暨執行長Hakan Samuelsson進一步指出:「Volvo透過與NVIDIA合作,結合了業界領先的安全知識與世界級的AI技術等2項獨特優勢,將為客戶打造更安全、更具吸引力的車款。」
黃仁勳也呼應:「目前加速運算已將車輛轉變為能理解周遭世界的智慧機器,未來將結合Volvo卓越的車輛安全系統與NVIDIA Hyperion及Halos,打造出新世代車款,讓駕駛變得更加安全與輕鬆。」
經由Halos OS及Alpamayo Stack駕駛軟體、NVIDIA Hyperion感測器與AI加速運算架構驅動全端安全系統,將為汽車製造商與交通運輸服務業者提供所需的運算效能、安全基礎及長期支援,協助業者將自駕車與自駕計程車車隊大規模推向市場。
促使Volvo未來車款的安全自動駕駛技術提升至全新高度,能夠在涵蓋高速公路、繁忙的城市街道與停車等各種複雜的真實環境中,安全地實現全程自動駕駛。雙方還會攜手提升由AI驅動的汽車安全標準,並逐步導入無須持續注視路況(eyes-off)和毋須持續專注於駕駛任務(mind-off)的功能,讓駕駛體驗更加輕鬆省力。
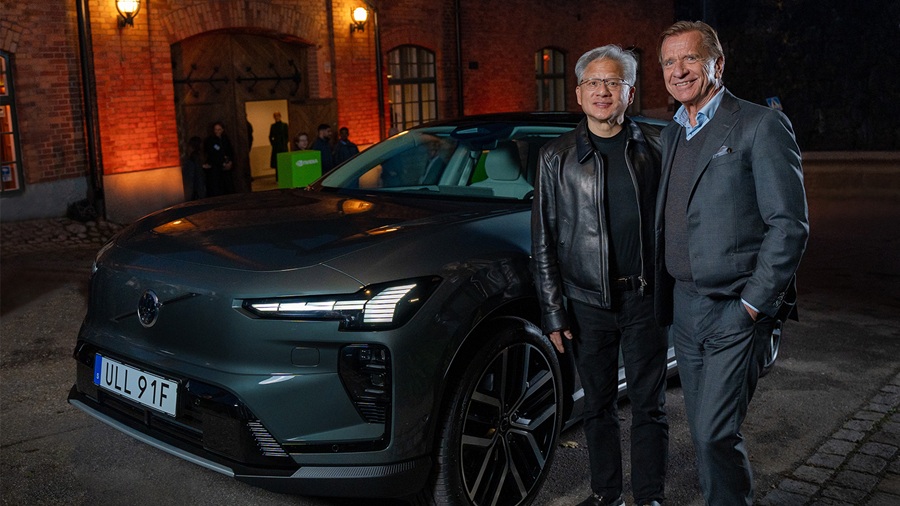
Volvo Cars與NVIDIA擴大合作,推進安全自動駕駛技術。(source:NVIDIA)
|
另外,為協助車廠的開發人員以可重複執行的方式評估駕駛行為與模擬準確性,驗證自駕系統安全性。Halos除了為NVIDIA自駕車平台提供安全基礎,整合AI運算、安全軟體及驗證機制,涵蓋從開發到部署的各個階段,擴大安全自動駕駛部署規模。
最新推出Halos SAFE(Safety Assurance Framework for Evaluation,安全評估保證框架),將結合電腦模擬、道路測試及車隊監控,評估車輛在不同交通情境下的表現,並建立可供查核的安全測試紀錄,與dSPACE、IVEX及TUV Rheinland合作開發評估流程。
透過明確定義的情境、測試及可量化效能標準,串聯模擬、軟體迴路(Software-in-the-Loop)與硬體迴路(Hardware-in-the-Loop)評估、實際道路測試及車隊監控,產生可追溯的安全驗證資料,為自駕車部署提供依據。目前Halos SAFE生態系涵蓋捷豹路虎(JLR)、Mercedes-Benz、Volvo Cars、51Sim、aiMotive、AVL、Deepen AI、Foretellix及新思科技。
台廠結合資通訊應用發展突圍
此屬於智能載具應用一環的自駕車技術,台灣雖憑藉著半導體先進製程、堅實的資通訊供應鏈與高度靈活的系統整合實力,迎來了關鍵機遇,在更廣泛的智能載具領域中扮演不可或缺的要角。
惟其除了不如國外存在百年或較有規模車廠為基礎,向來都是小型科技新創公司進行自駕車試驗,尚未看到一套完整的自駕車設計流程,例如:操作適用範圍界定、元件設計、車輛設計、測試內容設計、模擬與實際驗證等內容。
相較於國際科技大廠:Amazon、Waymo、Tesla Semi等,台廠更應該聚焦於特定領域,結合發展國內外關鍵技術,找出可發揮系統整合資通訊(ICT)、車電供應鏈特色的優勢。
例如目前全球AI CAR指標平台廠商在自駕領域,正劃分為Tesla發展「端到端」(End to End)神經網路控制的「封閉式生態系」,與NIVDIA以推理VLA(視覺—語言—動作)的「開放式生態系」兩大戰略主軸。
隨著無人駕駛將推動智慧汽車從「載具」向「移動智能體」進化,「端到端」智慧駕駛系統將有望突破「百萬公里接管率」門檻,讓作業系統能理解使用者意圖,主動提供服務、保障系統安全,最終實現「人機協同」的智能化體驗。
至於車端VLA+雲端世界模型的混合架構,既保留了VLA的低延遲、高效率優勢,又通過世界模型的模擬訓練解決了場景覆蓋問題,可望成為L4級智慧輔助駕駛的主流,甚至在2028~2030年間實現大規模商業化應用
預估未來利用車輛與城市全面連結V2X,將從傳統「交通工具」轉變,將成為會思考的AIoT助理,可理解、服務人類,甚至作出決策的智慧夥伴。AI代理人(AI agent)還可透過V2X在物流車抵達前,會自動傳喚機器人搬運車(AMR)預約車位,甚至實現倉儲自動化作業。
就連在台灣的勤崴國際科技公司副總經理林映帆也面臨壓力,過去常受到客戶質疑:「為何台灣的自駕車都不如Tesla,只要透過視覺影像辨識即可,而必須如Waymo一樣,透過高畫質地圖加光達的定位方式來自駕?」
但林映帆強調,由於國內外情境不同,無論是Waymo、Robotaxi來到台灣初期,可能都需要解決城市內機車快速移動的議題。重點是要能在短時間內收集到很多案例並加以解決,才能讓許多不同場景適應自駕化。
勤崴可能因為從圖資公司出身的背景,在剛進去一處案場時,就會先透過數位分身(Digital twin)的開發形式,快速建立簡易案場。並選擇在限定場域裡,先利用Rule-based去設定自駕車應該如何做,接著到了如Robotaxi遇到更多樣自駕場景時,才開始加入VLM讓車子變得更聰明及順暢運行,至今已成功投入多達30個場域運行。
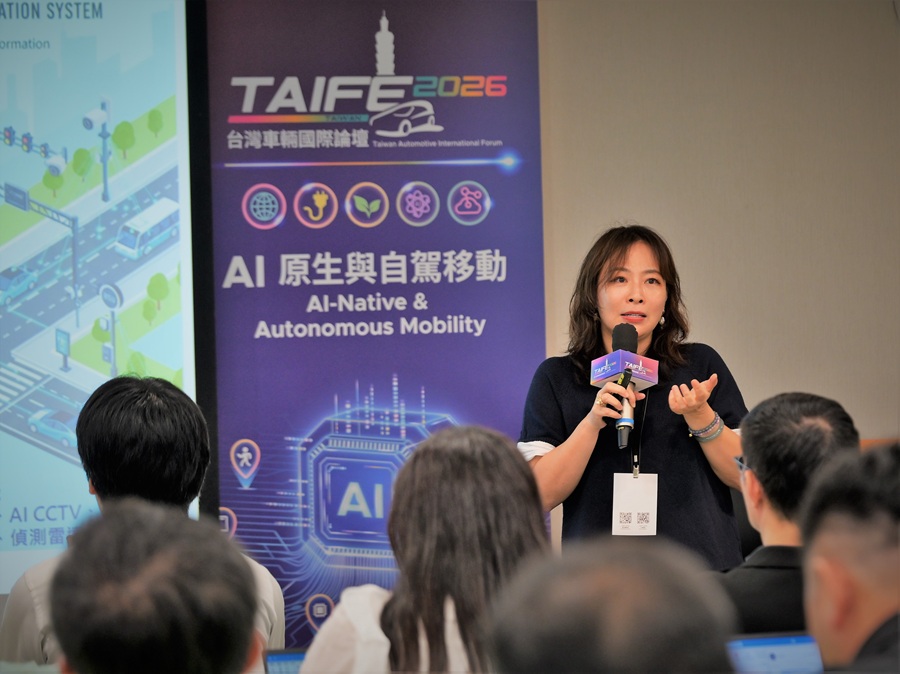
勤崴國際科技公司副總經理林映帆(攝影:陳念舜)
|
台美德攜手推進車聯網資安
此外,在自駕車邁向高度聯網與軟體定義的過程中,安全不再僅止於功能安全(ISO 26262),更延伸至嚴苛的「車聯網資訊安全」(Cybersecurity)與「連線互通性」。自駕系統一旦具備雲端韌體更新(OTA)功能,並與外界V2X網路頻繁交互,任何未經防護的API 或電控單元(ECU)弱點,都將引發整車遭遠端惡意劫持的巨大災難。
如今在台灣驗證自駕車的機構,可大致分為:經濟部車輛研究測試中心(Automotive Research Testing Center;ARTC),與交通部車輛安全審驗中心(Vehicle Safety Certification Center;VSCC)。惟前者檢測後,仍須回到交通部認證及發證,主要問題在於檢測量能不足。
ARTC總經理廖學隆表示:「倘若我們還是沿襲過去,使用傳統Rule-based的辨識自駕系統,可能光是通過路口的車道線不見了、機車突然切入的變動狀況,就不知道該怎麼解決?但導入『端到端』的技術之後,就可以製作Model-based的訓練來克服這類以前沒辦法克服的問題。」甚至有許多比較危險,或無法透過實車重覆大量測試的情境,也可以利用AI在電腦生成想要的場景來進行數百次驗證,加速自駕車產業穩定發展。
進而推動成立「台灣車輛移動研發聯盟(Taiwan Automobility Research Consortium;TARC)」,也持續推動自動駕駛技術進入國內外供應鏈,帶動商業化技術落地。包含發展自動駕駛共通關鍵技術,建構台灣新型態智慧運輸服務;同時擴散智慧車用電子技術應用,引領產業跨領域技術智慧化。
在自駕車邁向高度聯網與軟體定義的過程中,安全不再僅止於功能安全(ISO 26262),更延伸至嚴苛的「車聯網資訊安全」(Cybersecurity)與「連線互通性」。自駕系統一旦具備雲端韌體更新(OTA)功能並與外界V2X網路頻繁交互,任何未經防護的API或電控單元(ECU)弱點,都將引發整車遭遠端惡意劫持的巨大災難。
同時建立亞洲最前瞻智慧車電國際驗證能量,具備台灣唯一多合一動力、智慧座艙驗證能量,已取得德國TUV SUD、西班牙IDIDA等輸歐認證;打造國際級全天候自駕車測試場域,協助台灣車電大廠通過測試,爭取美日歐等國際車廠訂單。
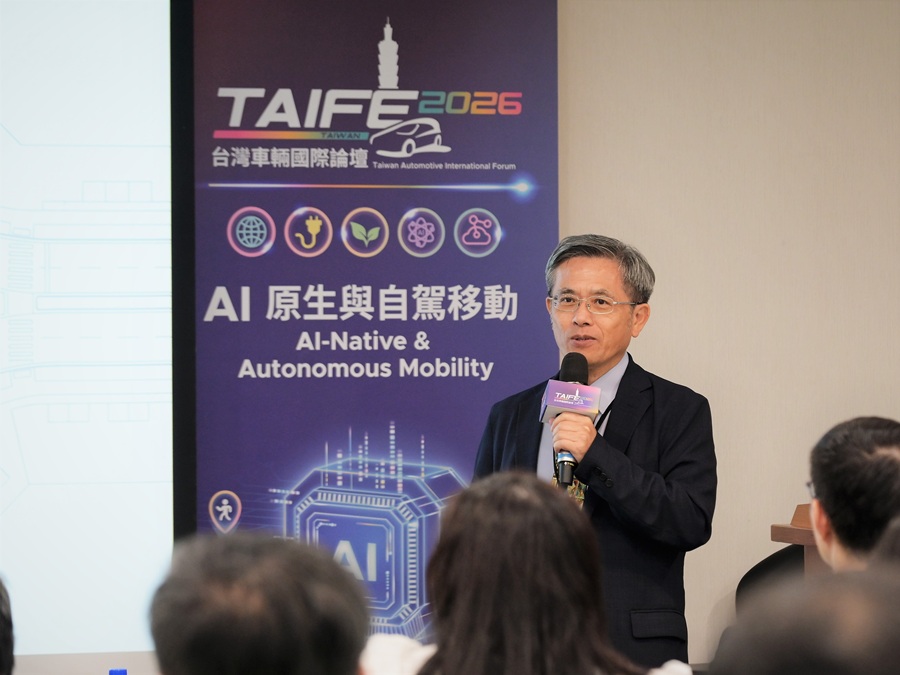
經濟部車輛研究測試中心ARTC總經理廖學隆(攝影:陳念舜)
|
近期更成功鏈結美國、德國,布建首座國際級車輛資安與聯網實驗場域,正式宣告台灣具備國際標準的在地資安聯網驗證能量,可提供車載單元(OBU)、路側單元(RSU)等設備在地驗證,完善從技術研發、場域驗證到國際商用落地的關鍵環節,為臺灣車聯網產品進入國際供應鏈提供一站式服務,將成為帶動車電出海成長的新引擎。
經由進一步完善台灣智慧車輛驗證環境,讓業者在地即可進行國際標準驗證,更有效率進入國際市場,未來經濟部也將持續透過科技專案投入、國際合作及場域驗證,深化國內外產業鏈結,加速智慧車電技術落地與產品國際化。
車輛中心董事長暨TARC主委王正健說明,在台美合作方面,ARTC此次與OmniAir簽署合作備忘錄,將結合自駕車試驗場域及今年底將完工、仿市郊區交通道路的車聯網測試區,導入國際車聯網驗證規範,研擬情境驗證及互通性測試方法。
在台德合作方面,則因應UN R155車輛資安、R156軟體更新等國際法規實施,ARTC也提前布局驗證能量,2024年與德國TUV SUD簽署合作備忘錄;2026年成立全台唯一國際級車輛資安實驗室,並於6月取得TUV SUD實驗室認可,具備執行UN R155、R156測試驗證能力。
藉此可提供涵蓋資安分析、軟硬體完整性、資料傳輸安全及OTA更新流程等100項以上測試服務,協助車廠及零組件業者在臺完成開發驗證,降低海外測試驗證成本與時程,加速接軌國際市場,台灣交通車輛資安法規也將於2028年實施,相關驗證能量亦可協助業者提前布局因應。
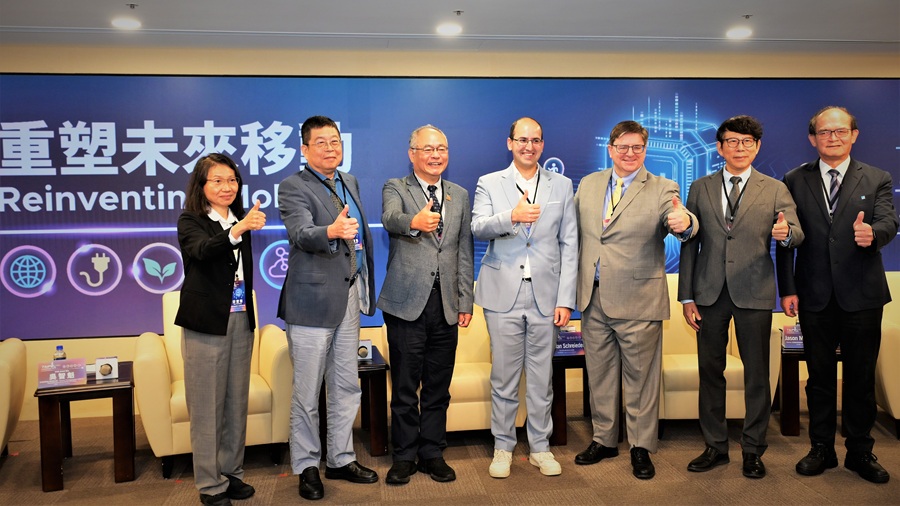
ARTC近期成功鏈結美國、德國,正式宣告台灣具備國際標準的在地資安聯網驗證能量。(攝影:陳念舜)
|
結語:以系統整合為錨,開拓智能載具全球新版圖
如今自駕車與智能載具的競逐,已經由早期的演算法雛形驗證,正全面跨入以「算力架構」、「實體AI基礎設施」、「車聯網資安」與「國際法規準入」為主導的綜合國力競爭階段。NVIDIA構建的軟硬體與安全驗證生態系,確立了全球自動駕駛大模型發展的工業標準;而台灣產業在面對這場科技風暴時,展現出了獨樹一格的靈活性與務實精神。