美國南加州大學(USC)維特比工程學院,近日公佈了一項由美國海軍研究辦公室(ONR)資助的機器人研究計畫。該計畫以開發具備多指靈巧度的人形機器手,可以像人類般操作錘子、旋鈕與螺栓等精密工具。
這項技術的重點在於引進了多模態人類回饋機制,讓機器人能透過視覺與自然語言指令進行即時學習,縮短從實驗室到現實場景的部署時間。
這項研究計畫主持人Erdem B?y?k教授表示,現有的機器人多依賴預設程式,難以在如晃動的船艦甲板或繁忙的廚房等「非結構化環境」中運作。USC團隊開發的架構允許人類透過語音即時修正機器人的動作,顯著提升了機器人處理動態變化的能力。
他指出,未來三年內,這項計畫預計開發能自主執行精密維修任務的機器人平台,並計畫開放相關數據集與工具,推動全球機器人社群的共同進化。
專家指出,未來機器人的競爭力不再僅限於負重能力,而在於人機協作的自然度與精細度,而USC的靈巧手研究也呼應此一趨勢。
特別企劃〉
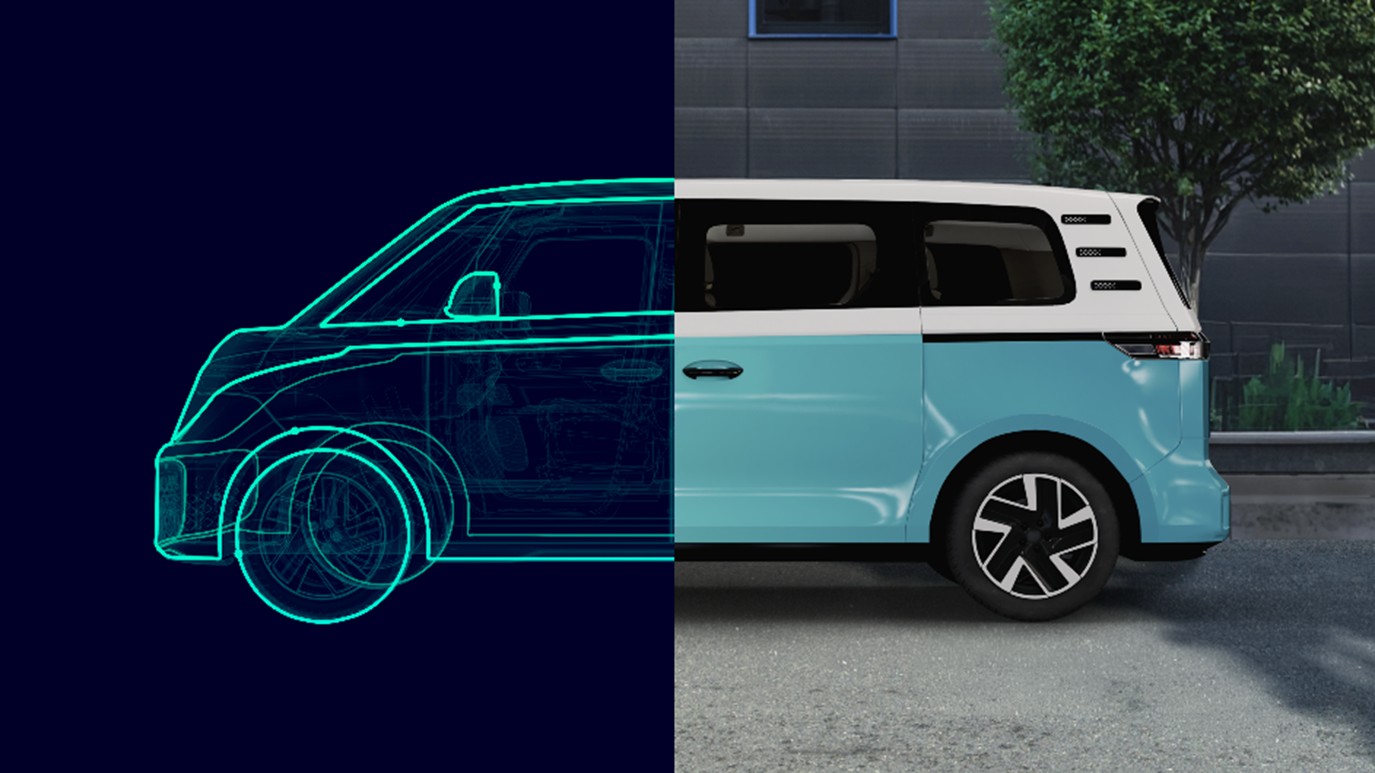
軟體定義汽車的隱形瓶頸:為何少了數位雙生就跑不動?
汽車產業正從「硬體定義」走向「軟體定義」。這不只是技術升級,更代表沿用數十年的研發流程、組織分工與供應鏈協作模式,都必須重新調整。 軟體定義汽車(Software-Defined Vehicle…
汽車產業正從「硬體定義」走向「軟體定義」。這不只是技術升級,…
 相關作者
 相關關鍵字